

参数表上一行字很容易被一眼扫过:静态精度(差分模式)水平 ±(2.5mm+1ppm),垂直 ±(5mm+1ppm)。
gnss位移监测站 能不能用,基本就取决于这一行怎么理解。拆开说。
一、先说"差分模式"四个字
同样的设备,单点定位和差分定位的精度不是一个量级。差分 RTK 的思路是:在一处已知坐标的位置放一台基准站,让基准站和监测站同时观测同一批卫星,通过两者之间的差分计算,抵消掉大部分公共误差。
所以"2.5mm"这个数字,前提是有基准站、并且差分链路正常工作。没有基准站,或者差分数据中断,精度会退到单点定位的水平——差了不止一个数量级。
这也解释了为什么 GNSS 传感器标注的是"静态精度":它测的是缓慢位移,靠的是长时间观测和差分解算,不是在运动状态下测瞬时位置。
二、PPM 那一项在说什么
±(2.5mm+1ppm) 这种写法里,2.5mm 是固定项,1ppm 是与距离相关的比例项。
比例项的含义是:基准站与监测站的距离每增加 1 公里,误差会额外增加约 1 毫米。距离越远,比例项的贡献越大。
这就是为什么基线距离是个硬约束。按厂家给出的安装要求,基线距离推荐小于 500 米、最大不超过 2KM,并且尽量同海拔安装、两点尽量可视。
原文里的警示说得更直白:基线超过 2KM 甚至 10KM 时,受电磁环境和地形影响,位移精度可能降低至 10 厘米级别,这对位移监测来说是无效的。
所以选型时先量距离,再比精度。5 公里跨度用一套设备硬撑,标称参数再好看也没有意义。
三、水平和垂直为什么差一倍
水平 ±(2.5mm+1ppm),垂直 ±(5mm+1ppm)。
垂直方向精度低于水平方向,是 GNSS 定位的固有限制——卫星几何分布对高程方向的约束天然弱于水平方向。所以如果监测对象的位移主要体现在垂直方向(比如沉降为主),对方案的要求会比水平位移更高。
判读数据时也别把这两个方向混在一起看。一个测点的水平位移和垂直位移是两组独立的量,各自有各自的精度上限。
四、装的时候,五条不能省
安装要求里有几条属于选址和施工阶段的底线,后期改不了:
基准站和测量站周围不能有高大建筑物,无法避免时应远离 20 米以上
基线距离推荐小于 500 米,最大不超过 2KM,尽量同海拔
两点之间尽量可视,无法完全可视也要避免高墙、建筑物遮挡
天线在 20 米范围内必须是最高点
安装底座要牢固,避免因风导致精度下降
另外还有一条细节:数传天线、LORA 天线的高度不能高于测量天线,并且要尽量远离测量天线。
五、传感器和测站各管什么
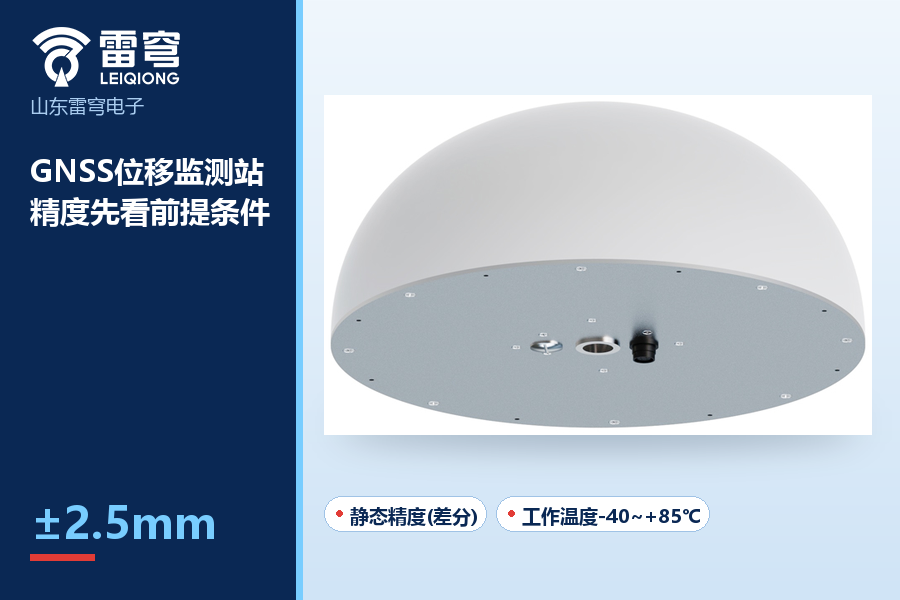
gnss位移监测站 通常由测点传感器和测站两部分组成。
传感器负责观测和解算。LQ-GS1 采用扼流圈天线与磁性吸波材料降低多径效应,通信协议为 Modbus-RTU,支持设备端离线解算位移量及位移的垂直与水平方向,支持 RTCM3 差分数据;尺寸为直径 360mm、高 163mm;工作环境 -40℃+85℃、0%RH95%RH(无凝露)。
测站负责供电、通讯和本地判断。LQ-WY1 配 30W 太阳能板与 20AH 电池,传感器加 LORA 的功耗是 0.6W、加数据上传是 0.96W;支持 4G、无线网桥、WiFi、以太网传输;支持独立工作模式下(不依赖云平台)位移报警、位移量输出与位移角度输出。
分开看这两部分的意义在于:精度由传感器和布点方案决定,能不能在野外长期稳定输出数据,则由测站决定。两者是不同的问题,采购时要分开确认。
六、验收时值得做的一件事
系统装完,建议在正式投用前先做一轮基线核查:在已知稳定的位置上连续观测一段时间,看解算出来的位移量波动是否在预期精度范围内。
这一步不是走流程。野外的电磁环境、遮挡情况、太阳能供电条件,都和实验室不一样。先跑一段时间看数据是否稳定,比装完就上线更踏实。
文章地址:https://sdlqdz.com/jswz/3244.html